


Tất cả sản phẩm
-
Cảm biến đo độ nghiêng kỹ thuật số
-
Cảm biến đo độ nghiêng tương tự
-
Máy đo độ nghiêng động
-
Máy đo độ nghiêng không dây
-
Cảm biến la bàn điện tử
-
Hệ quy chiếu Thái độ và Tiêu đề
-
Đơn vị đo lường quán tính IMU
-
Cảm biến rung động gia tốc kế
-
Tích hợp GNSS INS
-
Cảm biến chuyển đổi độ nghiêng
-
Con quay hồi chuyển sợi quang
-
Chip cảm biến con quay hồi chuyển
-
Chip gia tốc kế
-
Người khác
Người liên hệ :
Zhang
Số điện thoại :
86 18921292620
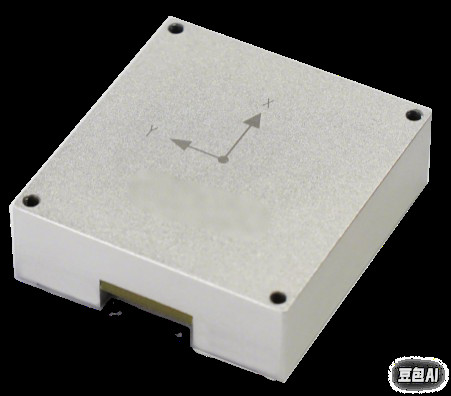
BW-5122-High-Precision-MEMS-Integrated Navigation System (HMSN)
| Nguồn gốc | Jiangsu, Trung Quốc |
|---|---|
| Hàng hiệu | BWSENSING |
| Số mô hình | BW5122 |
| Số lượng đặt hàng tối thiểu | 1 chiếc |
| Giá bán | USD 5000-1000 |
| Điều khoản thanh toán | T/T |
Thông tin chi tiết sản phẩm
| Trục | Hệ thống quán tính 3 trục | Phạm vi con quay hồi sinh ba trục | ± 500 °/s (có thể tùy chỉnh lên đến ± 4000 °/s) |
|---|---|---|---|
| Độ ổn định độ lệch của con quay hồi chuyển ba trục | 5 °/h (Tiêu chuẩn GJB, trung bình 10 giây) | Phạm vi động gia tốc ba trục | ±16g |
| Nhiệt độ hoạt động | -40 ° C+85 ° C. | Độ ổn định của bộ tăng tốc ba trục | 0,2 mg (tiêu chuẩn GJB, trung bình 10 giây) |
| Giao diện | RS-232, CAN/CAN-FD, PPS và sự kiện |
Bạn có thể đánh dấu vào các sản phẩm bạn cần và liên lạc với chúng tôi trong bảng tin.
| Độ ổn định thiên vị |
|---|
Mô tả sản phẩm
Tổng quan sản phẩm
BW-5122 là một hệ thống định vị tích hợp MEMS nhỏ gọn, chính xác cao được phát triển độc lập.Nó tích hợp một MEMS IMU hiệu suất cao (Inertial Measurement Unit) và hỗ trợ đầu vào dữ liệu GNSS bên ngoàiSử dụng các thuật toán tổng hợp bộ lọc Kalman đa nguồn, nó cung cấp thông tin định vị và định vị chính xác cao, đáng tin cậy trong môi trường phức tạp.Các ứng dụng bao gồm các nền tảng ổn định, robot và thiết bị di động.
Các đặc điểm kỹ thuật chính
Thông số kỹ thuật MEMS IMU:
Triaxial Gyroscope Phạm vi động: ±500°/s (có thể tùy chỉnh lên đến ±4000°/s)
Sự ổn định Bias Gyro Triaxial: 5°/h (tiêu chuẩn công nghiệp, trung bình 10 giây)
Triaxial Accelerometer:
Triaxial Accelerometer Phạm vi động: ±16g
Tính ổn định Bias Accelerometer Triaxial: 0,2 mg (tiêu chuẩn công nghiệp, trung bình 10 giây)
Chuẩn đoán: Nhiệt độ ở nhà máy và chuẩn đoán động
Các thuật toán tiên tiến
Phân phối tĩnh / động thích nghi: Tối ưu hóa độ chính xác định hướng trong chuyển động hoặc trạng thái tĩnh.
Bồi thường lỗi cấp hệ thống: tự động sửa lỗi không thẳng hàng cài đặt và tỷ lệ tốc độ bánh xe
Multi-Source Kalman Filter Fusion: Tích hợp dữ liệu GNSS và IMU cho hiệu suất mạnh mẽ trong môi trường bị chặn tín hiệu (ví dụ: đường hầm, hẻm núi đô thị)
Hiệu suất trong môi trường khó khăn
Độ chính xác định vị: ≤0,2% × D (khoảng cách đi) trong khi mất tín hiệu GNSS
Giao diện: RS-232, giao thức CAN/CAN-FD, PPS và EVENT để tích hợp hệ thống linh hoạt.
Chức năng cốt lõi
Phát hành định vị liên tục: Kết hợp dữ liệu IMU được hiệu chuẩn bằng nhà máy với GNSS bên ngoài (ví dụ: đầu vào số dặm và lái) để tạo ra các cập nhật vị trí, tốc độ và thái độ tần số cao.
Xác thực dữ liệu thích nghi: tự đánh giá độ tin cậy dữ liệu thông qua sàng lọc hiệu quả nguồn và bù đắp lỗi
Khả năng thích nghi với kịch bản phức tạp: Duy trì độ chính xác trong môi trường như khu vực đô thị dày đặc, rừng và đường hầm thông qua tổng hợp đa cảm biến và hiệu chuẩn năng động
Ứng dụng
Kiểm soát nền tảng ổn định: Lên cao độ chính xác và theo dõi quỹ đạo.
Xe tự lái: Định vị dưới thước trong các vùng bị từ chối GNSS.
Máy móc công nghiệp: Điều khiển chuyển động chính xác cho thiết bị nặng.
Ưu điểm cạnh tranh
Thiết kế thu nhỏ: Được tối ưu hóa cho các ứng dụng hạn chế không gian (ví dụ: robot, hệ thống di động).
Tích hợp hiệu quả về chi phí: tương thích với các cảm biến MEMS cấp công nghiệp và giao diện tiêu chuẩn
Độ tin cậy công nghiệp cao: Hoạt động ở nhiệt độ cực đoan (-40 ° C đến + 85 ° C) và chịu được cú sốc / rung động
Sản phẩm khuyến cáo
